
Towards Learning to Complete Anything in Lidar
International Conference on Machine Learning (ICML) · 2025
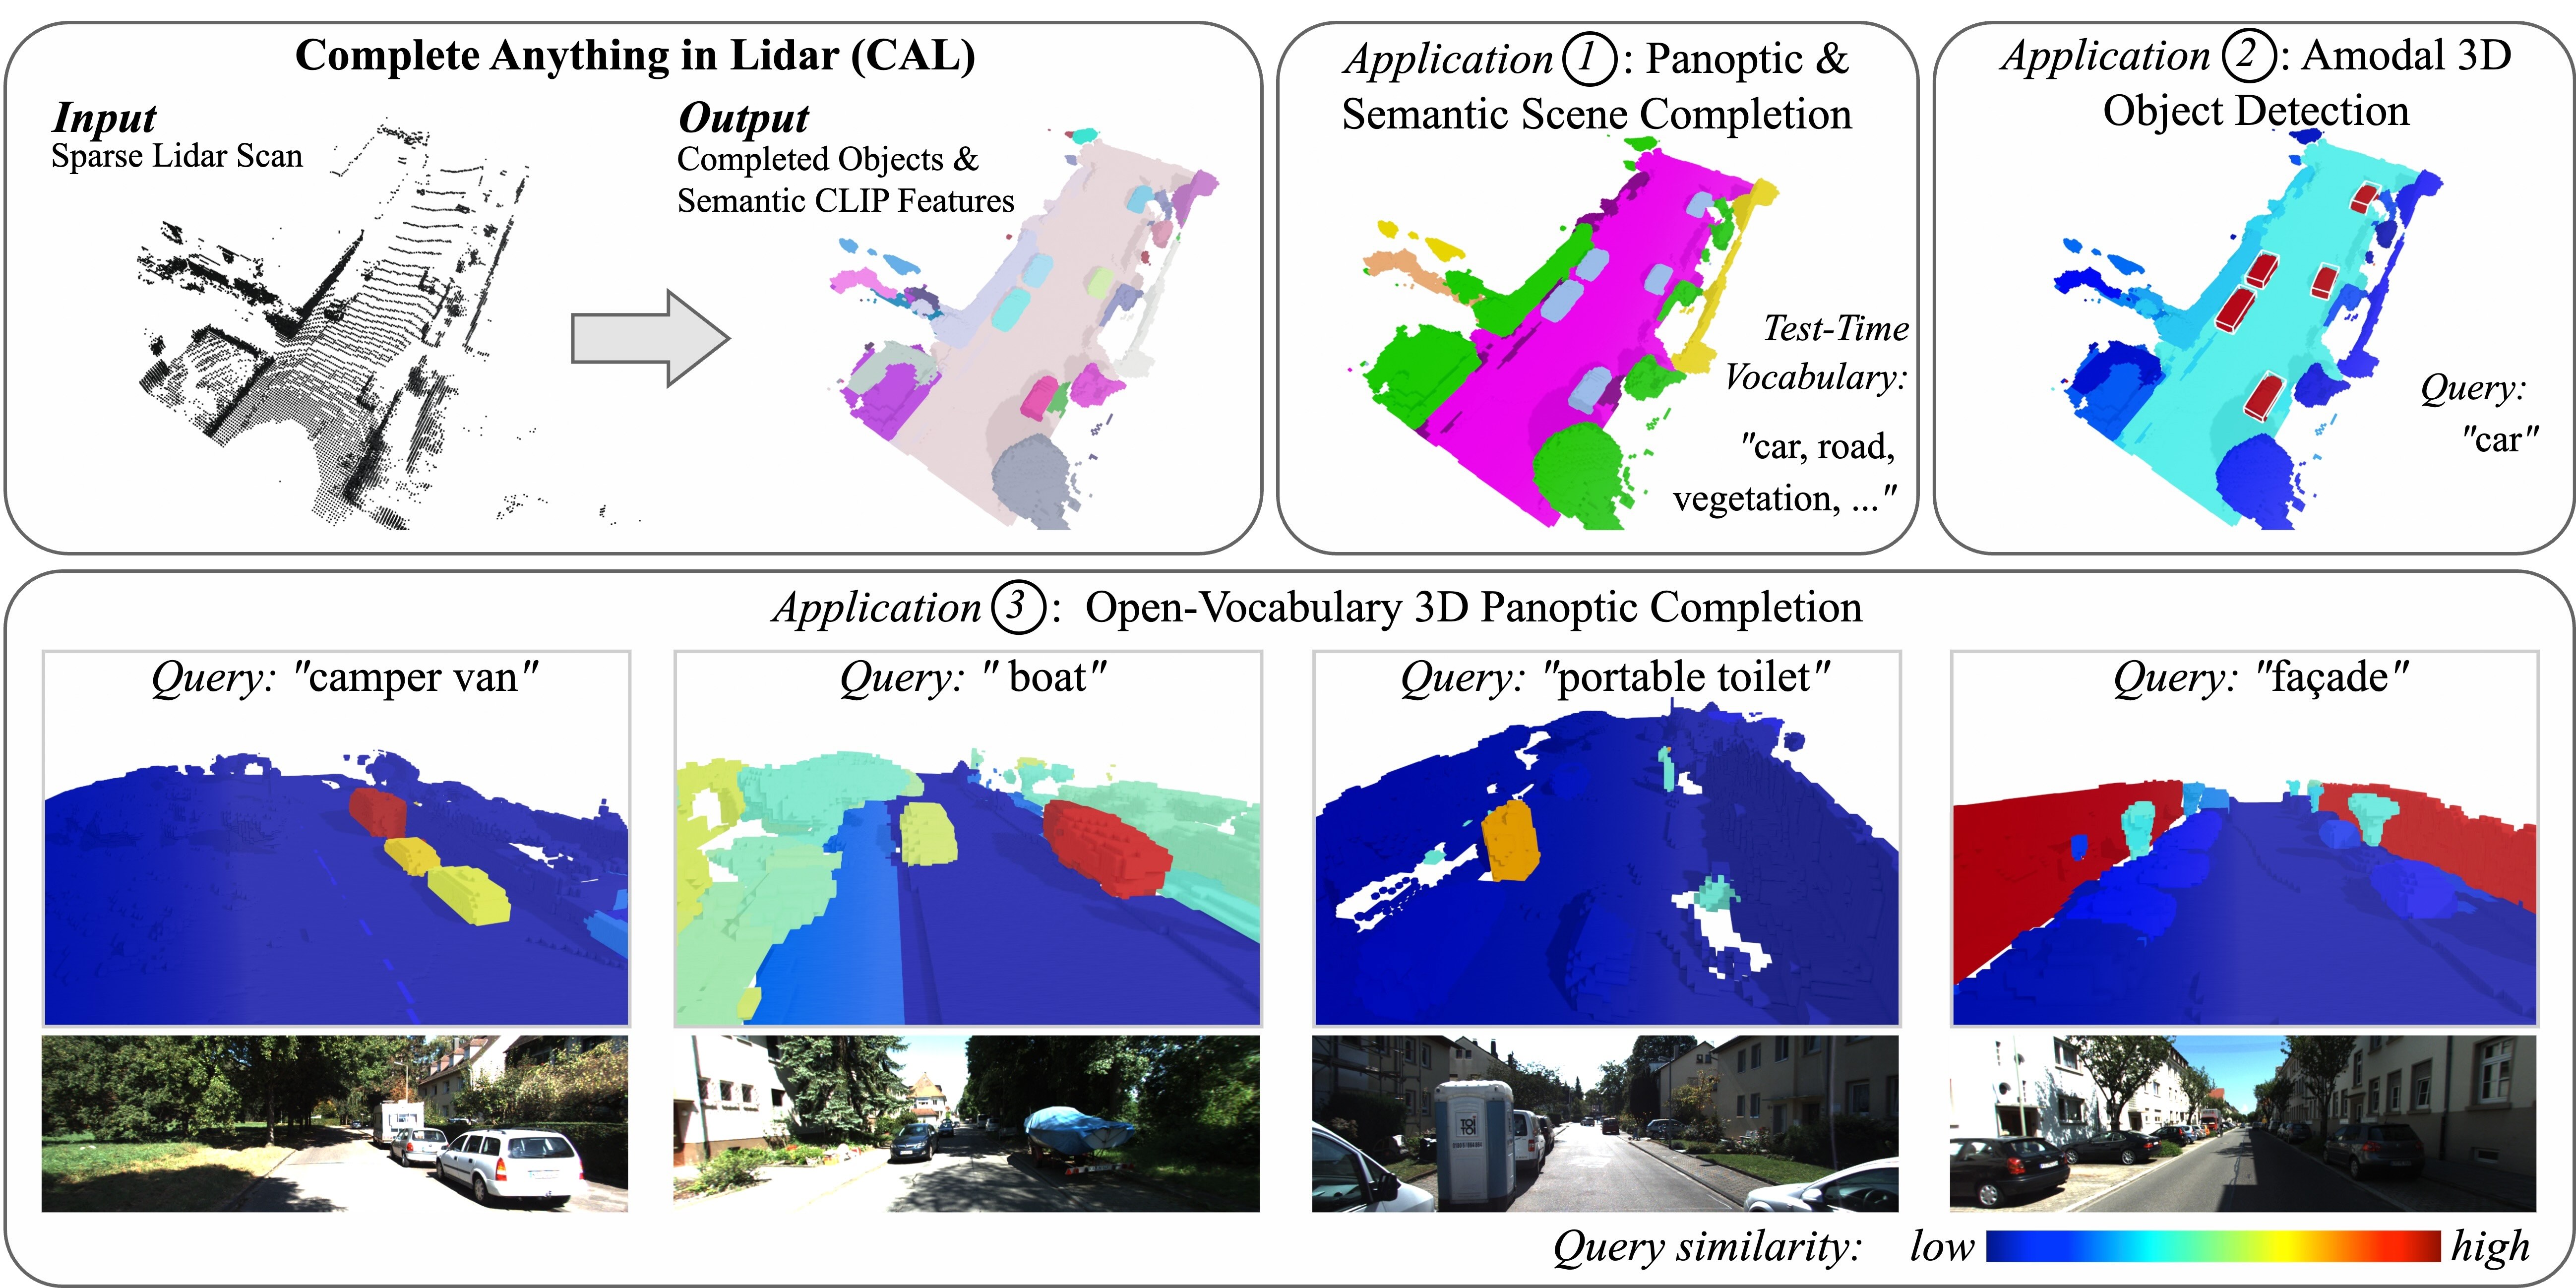
Learning object shape completion and open-vocabulary recognition from sparse LiDAR scans.
International Conference on Machine Learning (ICML) · 2025
Learning object shape completion and open-vocabulary recognition from sparse LiDAR scans.