
Efficient Multi-Camera Tokenization with Triplanes for End-to-End Driving
IEEE Robotics and Automation Letters (RA-L) · 2025
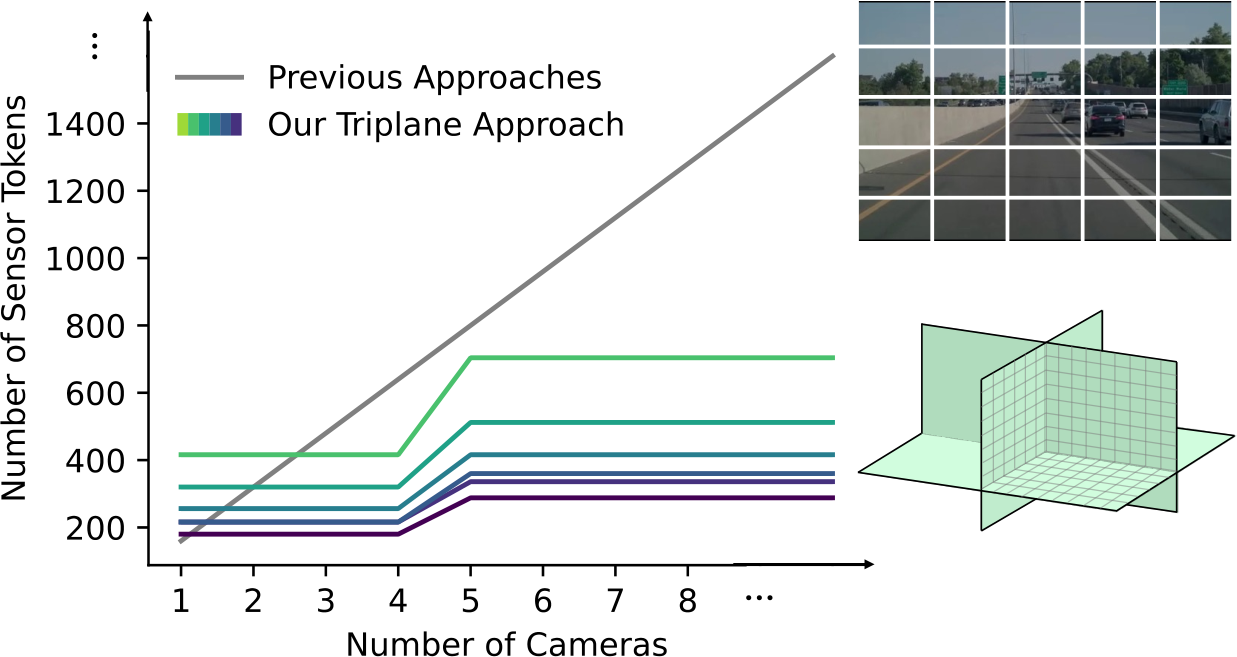
Triplane representations compress multi-camera observations for efficient autonomous driving policies.
IEEE Robotics and Automation Letters (RA-L) · 2025
Triplane representations compress multi-camera observations for efficient autonomous driving policies.